Accueil
» Technologie
»
L'évolution des véhicules autonomes : sécurité, informatique de périphérie et intégration de l'IA
L'évolution des véhicules autonomes : sécurité, informatique de périphérie et intégration de l'IA
Les véhicules autonomes n'ont pas évolué de manière linéaire, passant de « l'assistance au conducteur » à « l'absence de conducteur ». Il est plus pertinent de comprendre leur évolution comme la convergence de trois systèmes : un cadre de sécurité définissant les domaines d'intervention de l'automatisation, une plateforme informatique de périphérie capable de traiter les données des capteurs en temps réel et une architecture d'intelligence artificielle transformant ces données en décisions de conduite.
En septembre 2026, la plupart des véhicules particuliers s'appuieront encore sur une assistance à la conduite de niveau 0 à 2, tandis que l'automatisation de niveau 4 sera principalement utilisée dans des services commerciaux spécifiques plutôt que dans les véhicules privés à usage généralisé. La NHTSA (National Highway Traffic Safety Administration) continue de faire une distinction claire entre les systèmes d'assistance à la conduite nécessitant une supervision humaine et les systèmes de conduite automatisée prenant le relais dans certaines conditions.
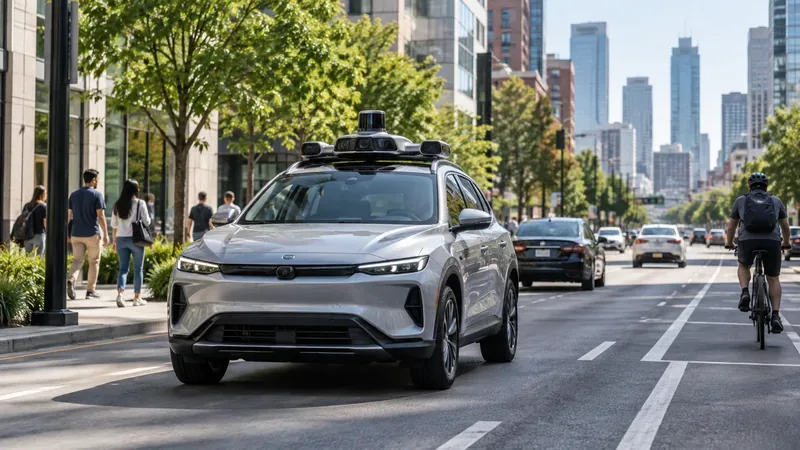
Un véhicule autonome équipé de capteurs se déplace dans un trafic urbain mixte, illustrant pourquoi la perception, l'informatique embarquée et la validation de la sécurité doivent fonctionner de concert autour des voitures, des cyclistes et des piétons.
Guide rapide : où en est l’automatisation des véhicules
Niveau d'automatisation
Qui effectue la tâche de conduite ?
Interprétation pratique
Niveau 0
Humain
Des avertissements ou de brèves interventions peuvent être utiles, mais c'est le conducteur qui conduit.
Niveau 1
Humain doté d'une fonction d'assistance continue
Assistance à la direction ou à l'accélération/au freinage, mais pas les deux simultanément en tant que fonction combinée et prolongée.
Niveau 2
Humain avec assistance combinée
Le système peut contrôler en permanence la direction et la vitesse, mais le conducteur doit superviser.
Niveau 3
Système au sein d'un domaine d'exploitation défini
Le système fonctionne lorsqu'il est activé, mais l'opérateur humain doit être disponible pour reprendre le contrôle sur demande.
Niveau 4
Système au sein d'un domaine d'exploitation défini
Aucun conducteur humain n'est nécessaire lorsque le système fonctionne dans ses conditions approuvées ou dans sa zone de service.
Niveau 5
Système partout où le véhicule peut raisonnablement fonctionner
L'automatisation complète sans conducteur humain, quelles que soient les conditions routières et environnementales, demeure un objectif futur.
La terminologie de la NHTSA est utile car elle évite une erreur fréquente : celle de considérer une fonctionnalité de niveau 2 très performante comme un conducteur autonome. Une évaluation pratique doit toujours se poser deux questions : qui est responsable de la surveillance de la route ? et quel est le domaine de conception opérationnelle ? Le domaine de conception opérationnelle (DCO) désigne l’ensemble des types de routes, des vitesses, des lieux, des conditions météorologiques et des autres circonstances dans lesquelles un système automatisé est censé fonctionner.
Comment l'architecture a évolué
1. Des fonctions d'aide à la conduite isolées à la perception fusionnée
Les premiers systèmes avancés d'aide à la conduite étaient relativement limités : régulateur de vitesse adaptatif, alerte de franchissement de ligne, freinage d'urgence automatique et assistance au stationnement. Ces fonctions pouvaient être conçues à partir d'un petit nombre de capteurs et d'unités de commande électroniques dédiées.
Les systèmes les plus performants combinent caméras, radars, lidars (dans certaines conceptions), capteurs ultrasoniques, mesures inertielles, géolocalisation et informations cartographiques ou d'itinéraire. Le véritable changement ne réside pas simplement dans l'ajout de capteurs, mais dans l'adoption d'une modélisation unifiée de l'environnement. Cette modélisation doit permettre au système de détecter les objets, d'estimer l'espace libre, d'interpréter les voies et la signalisation, de suivre les mouvements, d'anticiper la présence des autres usagers de la route et de planifier une trajectoire sûre.
Les plateformes de référence modernes illustrent cette tendance. NVIDIA DRIVE Hyperion combine une plateforme de calcul automobile avec des caméras, un radar, un lidar, des capteurs ultrasoniques et une suite logicielle pour une automatisation plus poussée. De même, Qualcomm Snapdragon Ride décrit une solution de calcul embarquée évolutive pour la fusion de capteurs, la vision par ordinateur, l'aide à la conduite et la conduite automatisée. Il s'agit de plateformes de constructeurs plutôt que de spécifications universelles, mais elles indiquent l'orientation de l'architecture automobile : un calcul centralisé et hétérogène plutôt que de nombreux contrôleurs isolés.
2. L'informatique de périphérie est devenue partie intégrante de l'architecture de sécurité
En matière de conduite autonome, le « edge computing » signifie que les opérations de perception et de contrôle critiques en temps réel sont exécutées à bord ou à proximité immédiate du véhicule, plutôt que de dépendre d'un service cloud distant. C'est essentiel, car le freinage, la direction, la détection d'obstacles et la planification de trajectoire doivent rester opérationnels même en cas de ralentissement, de saturation ou d'indisponibilité du réseau cellulaire.
Une division utile en ingénierie est la suivante :
En périphérie du véhicule : acquisition de données par les capteurs, perception, localisation, prédiction, planification, contrôle, surveillance de l’état et comportement de repli immédiat.
Cloud ou centre de données : formation de modèles à grande échelle, analyse de flottes, simulation, traitement des journaux, distribution de logiciels, génération de cartes et apprentissage à long terme.
Couche de connectivité : utile pour les mises à jour, les opérations de flotte, les informations sur le trafic et certains flux de travail d’assistance à distance, mais elle ne doit pas être considérée comme un canal de contrôle à faible latence garanti pour la tâche de conduite de base.
Cette division est visible dans les architectures automobiles actuelles. L'architecture informatique embarquée de NVIDIA sépare explicitement le calcul du véhicule des systèmes utilisés pour l'entraînement et la simulation. La plateforme automobile de Qualcomm met également l'accent sur l'apprentissage automatique embarqué et le calcul hétérogène, où les processeurs, les processeurs graphiques, les unités de traitement neuronal, les accélérateurs de vision et les blocs de traitement dédiés à la sécurité gèrent différentes charges de travail.
Pourquoi la sécurité a une portée plus large que la simple question de « l’IA est précise »
Un système de conduite autonome peut présenter une grande précision de détection d'objets et pourtant s'avérer dangereux. L'ingénierie de la sécurité englobe les défaillances matérielles, logicielles, les comportements prévus, les interactions humaines, la cybersécurité, les mises à jour, les opérations et la capacité du système à reconnaître ses limites.
Sécurité fonctionnelle
La norme ISO 26262 définit le cadre de sécurité fonctionnelle établi pour les systèmes électriques et électroniques des véhicules. Elle traite des dangers liés aux défauts et structure les démarches de sécurité à toutes les étapes : conception, système, matériel, logiciel, production, exploitation et maintenance. La deuxième édition, actuellement publiée, date de 2018 ; l’ISO travaillait à une troisième édition en 2026.
Sécurité de la fonctionnalité prévue
Un matériel sans défaut ne garantit pas un fonctionnement sûr. Une caméra peut fonctionner parfaitement, mais ne pas fournir suffisamment d'informations en cas d'éblouissement, de fortes pluies, de constructions inhabituelles ou de scène ambiguë. La norme ISO 21448:2022, Sécurité des fonctionnalités prévues (SOTIF) , traite des risques liés aux insuffisances fonctionnelles et aux utilisations inappropriées prévisibles, notamment dans les systèmes dont la perception de l'environnement repose sur des capteurs et des algorithmes complexes.
Cybersécurité et mises à jour logicielles
Les véhicules connectés nécessitent également une sécurité tout au long de leur cycle de vie. La norme ISO/SAE 21434:2021 définit un cadre d'ingénierie de la cybersécurité des véhicules, tandis que le règlement n° 156 des Nations Unies traite de la gestion des mises à jour logicielles. Ce point devient de plus en plus important à mesure que le comportement de la conduite automatisée évolue grâce aux mises à jour logicielles et non plus seulement grâce à de nouveaux composants matériels.
Sécurité opérationnelle et preuves concrètes
Les tests préalables au déploiement sont nécessaires, mais non suffisants. Le suivi post-déploiement est essentiel, car des interactions rares peuvent n'apparaître qu'après une utilisation intensive en conditions réelles. Aux États-Unis, la troisième version modifiée de l'Ordonnance générale permanente de la NHTSA exige le signalement de certains accidents impliquant les systèmes ADAS de niveau 2 et les systèmes de conduite automatisée. La page publique de l'agence consacrée au signalement des accidents précise également que l'ensemble de données présente des limites, telles que des champs incomplets et d'éventuels doublons ; par conséquent, le nombre brut de signalements ne doit pas servir de simple indicateur de sécurité du système.
Les flottes commerciales de niveau 4 constituent une autre source d'information. Le centre de données Safety Impact de Waymo publie des comparaisons de kilométrage et d'accidents en mode passager seul dans ses zones d'exploitation. Selon les données disponibles jusqu'en mars 2026, l'entreprise a enregistré 220,6 millions de kilomètres parcourus en mode passager seul. Ces résultats sont utiles, mais leur interprétation doit tenir compte des spécificités géographiques, de la flotte de véhicules, des conditions d'exploitation, de la méthodologie de référence et du niveau de dangerosité (ODD) représentés par les données ; ils ne constituent pas une preuve que tous les systèmes autonomes sont plus sûrs dans tous les environnements.
Comment l'intégration de l'IA transforme la pile de conduite
La perception demeure fondamentale
Les réseaux neuronaux sont largement utilisés pour la reconnaissance des véhicules, des piétons, des cyclistes, des limites de la chaussée, des feux de circulation, des panneaux de signalisation et de l'espace praticable. La fusion multisensorielle permet de réduire la dépendance à une seule modalité de détection, mais elle accroît également les exigences en matière de synchronisation, d'étalonnage, de calcul et de validation.
La prévision et la planification deviennent de plus en plus apprises
Les systèmes de conduite autonome traditionnels séparent souvent la perception, la prédiction, la planification et le contrôle en composants modulaires. Cette séparation facilite l'inspection des interfaces et des modes de défaillance, mais les erreurs peuvent s'accumuler d'un module à l'autre. Les systèmes plus récents intègrent de plus en plus de modèles d'apprentissage automatique ou de bout en bout qui transforment un ensemble plus riche d'entrées de capteurs en actions de conduite.
La principale limite réside dans la validation. Un modèle performant sur un banc d'essai global peut néanmoins échouer dans un scénario critique pour la sécurité. Les équipes d'ingénierie ont donc besoin de tests basés sur des scénarios, de simulations, d'essais en circuit fermé, de données d'utilisation sur route ouverte, d'une gestion de l'incertitude, de mécanismes de repli et d'une gouvernance des mises en production, plutôt que de se fier à un seul indicateur de précision.
Liste de contrôle pratique pour l'évaluation d'une pile de véhicules autonomes
Définissez correctement le niveau d'automatisation. Indiquez si la supervision et la reprise par un humain sont nécessaires.
Précisez l'ODD. Incluez la géographie, le type de route, la vitesse, les conditions météorologiques, l'éclairage et autres contraintes environnementales.
Conservez les informations critiques pour la sécurité sur le véhicule. Identifiez les fonctions qui peuvent continuer à fonctionner en toute sécurité en cas de coupure d'accès au réseau.
Redondance des documents. Vérifier les chemins de défaillance des systèmes de calcul, d'alimentation, de freinage, de direction, de détection et de communication.
Distinguer la sécurité fonctionnelle, le SOTIF et la cybersécurité. Ils couvrent différentes catégories de risques.
Valider le pipeline de données. Suivre l'étalonnage des capteurs, la provenance des jeux de données, la qualité de l'étiquetage, la couverture des données à longue traîne et l'évolution de la distribution.
Mesurez le comportement, et pas seulement la perception. Prenez en compte le risque de collision, le respect du code de la route, le comportement du conducteur, les manœuvres à risque minimal et les interactions avec les usagers vulnérables de la route.
Testez les mises à jour comme des versions critiques pour la sécurité. Une amélioration logicielle dans un scénario peut entraîner une régression dans un autre.
Mettez en place un suivi en conditions réelles après le déploiement. Assurez un suivi des incidents, une analyse des quasi-accidents et un processus d'intégration des données probantes dans le développement.
Évitez les allégations de sécurité non étayées. Ne comparez les systèmes que lorsque l'exposition, la zone géographique, les conditions d'utilisation, les définitions des accidents et les méthodes statistiques sont comparables.
La réglementation évolue de recommandations générales vers des garanties mesurables
Le cadre réglementaire demeure inégal. Aux États-Unis, le ministère des Transports a introduit un nouveau cadre pour les véhicules automatisés en avril 2025. Le 30 juillet 2026, la NHTSA a annoncé qu'elle accélérait l'élaboration de ses premières normes de performance pour les véhicules autonomes . Cette formulation est importante : l'annonce portait sur des normes en cours d'élaboration, et non sur un système de certification universel finalisé.
L'Union européenne dispose déjà d'un cadre d'homologation plus explicite. La présentation de la Commission européenne sur la sécurité des véhicules et les véhicules automatisés/connectés explique que le règlement général sur la sécurité (RGS) établit un cadre pour les véhicules automatisés et sans conducteur, incluant des règles techniques relatives aux essais, à la cybersécurité, à l'enregistrement des données, à la surveillance de la sécurité et au signalement des incidents. L'UE a de nouveau mis à jour certains aspects du cadre d'homologation des véhicules entièrement automatisés en 2026.
Au niveau des Nations Unies, le règlement n° 157 a établi les exigences relatives aux systèmes automatisés de maintien de voie, tandis que les travaux de la CEE-ONU en 2026 se sont poursuivis en vue d’une réglementation plus large des systèmes de conduite automatisée. Concrètement, pour les équipes d’ingénierie, l’architecture d’un véhicule autonome doit être conçue non seulement pour une démonstration, mais aussi pour garantir la traçabilité, le contrôle de la configuration logicielle, la documentation des incidents, la cybersécurité et la fiabilité des arguments de sécurité.
À quoi ressemblera probablement la prochaine phase ?
La tendance la plus marquante à court terme n'est pas un passage brutal au niveau 5 sans restriction. Il s'agit plutôt d'une expansion progressive de l'automatisation contrainte : des systèmes de niveau 2 améliorés, des fonctions de niveau 3 limitées et des services de niveau 4 dont le déploiement s'étend progressivement, ville par ville et condition par condition. Parallèlement, le matériel embarqué se consolide autour d'une puissance de calcul centrale plus élevée, tandis que les modèles d'IA deviennent plus vastes, plus intégrés et davantage axés sur les données.
Cela crée une tension productive. L'IA peut accroître les capacités, mais cette augmentation de capacités accroît le nombre de scénarios à valider. Le calcul en périphérie peut réduire la latence et la dépendance au réseau, mais une puissance de calcul accrue engendre des problèmes de consommation énergétique, de dissipation thermique, de redondance et de coût. Les véhicules pilotés par logiciel permettent des améliorations après la vente, mais transforment également l'ingénierie des mises en production, la cybersécurité et la restauration en enjeux de sécurité.
Les programmes de véhicules autonomes les plus crédibles considèrent donc la sécurité, l'informatique de périphérie et l'intégration de l'IA comme un système unique. L'objectif n'est pas simplement de rendre le véhicule « plus intelligent », mais de définir des limites à ses capacités, de les rendre observables, testables, résilientes aux pannes et de les étayer par des preuves qui restent valides malgré l'évolution des logiciels, du matériel et du domaine d'exploitation.