Accueil
» Technologie
»
Robotique chirurgicale pilotée par l'IA : Guide pratique de précision, d'autonomie et de ce qui se passe réellement au bloc opératoire
Robotique chirurgicale pilotée par l'IA : Guide pratique de précision, d'autonomie et de ce qui se passe réellement au bloc opératoire
La robotique chirurgicale pilotée par l'IA s'apparente davantage à un ensemble de technologies qu'à un simple « robot chirurgien ». Dans les blocs opératoires actuels, les systèmes les plus aboutis laissent le chirurgien aux commandes, tandis que le logiciel optimise la planification, la visualisation, le guidage des instruments, le contrôle des mouvements, l'analyse du flux de travail ou certaines tâches automatisées. La question pratique n'est pas de savoir si une plateforme « utilise l'IA », mais quelles décisions et actions le logiciel effectue, ce que le clinicien conserve comme contrôle et si ces capacités sont autorisées et validées pour l'intervention prévue.
Cette distinction est importante car la « précision » peut recouvrir plusieurs réalités : reproduire plus fidèlement une coupe osseuse planifiée, stabiliser un instrument, contraindre les mouvements à l’intérieur d’une zone virtuelle, mesurer la force exercée sur les tissus, identifier les phases d’une vidéo chirurgicale ou encore proposer un plan de traitement personnalisé. Ces fonctions peuvent s’avérer précieuses, mais aucune ne garantit systématiquement un meilleur résultat clinique pour chaque patient ou chaque intervention.
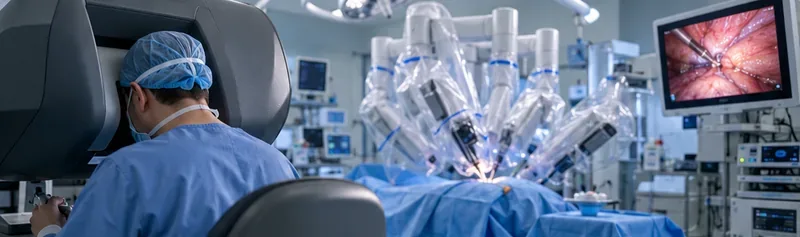
Un chirurgien opère depuis une console tandis qu'un système robotique multi-bras intervient au chevet du patient. Cette scène illustre l'architecture supervisée par l'humain qui caractérise encore la plupart des interventions chirurgicales robotiques actuelles.
Guide rapide : Ce que l’IA et l’automatisation font réellement en robotique chirurgicale
Cas d'utilisation
Que fait la technologie ?
Rôle humain typique
Maturité pratique
Téléopération assistée par robot
Traduit les mouvements de la main du chirurgien en mouvements d'instruments ; peut filtrer les tremblements ou ajouter une mise à l'échelle des mouvements.
Le chirurgien contrôle les instruments en permanence.
Utilisée dans de nombreuses procédures mini-invasives.
Planification spécifique au patient
Utilise l'imagerie et les logiciels pour élaborer un plan adapté à l'anatomie individuelle.
Le chirurgien examine, ajuste et approuve le plan.
Établi dans plusieurs flux de travail en orthopédie, en chirurgie de la colonne vertébrale et en navigation.
Contraintes haptiques ou géométriques
Limite ou guide le mouvement de l'instrument par rapport à une limite planifiée.
Le chirurgien accomplit la tâche dans le respect des contraintes définies par le système.
Établi dans certains systèmes orthopédiques et de navigation.
vision par ordinateur et analyse vidéo
Identifie les phases procédurales, les instruments, l'anatomie ou les schémas dans la vidéo enregistrée.
Le clinicien examine les données analytiques et décide comment les utiliser.
Disponible dans le commerce pour certaines analyses post-opératoires ; les capacités en temps réel varient.
Automatisation des tâches
Exécute une tâche délimitée et préprogrammée une fois les paramètres définis.
Le chirurgien sélectionne, supervise et peut intervenir.
Disponible sous des formes limitées et spécifiques à certaines procédures.
Chirurgie autonome de haut niveau
Il planifierait et exécuterait de manière autonome les principales étapes d'une intervention, tout en s'adaptant à l'évolution de l'anatomie.
Principalement de supervision
Toujours axée sur la recherche plutôt que sur la pratique clinique de routine.
Commençons par la distinction la plus importante : la robotique n’est pas la même chose que l’IA
L'Agence américaine des produits alimentaires et médicamenteux (FDA) décrit les systèmes chirurgicaux robotisés comme des dispositifs informatisés permettant à des médecins formés de contrôler les instruments pendant une intervention. Dans de nombreux cas d'interventions sur les tissus mous, le robot n'effectue pas l'opération de manière autonome ; le chirurgien reste le maître d'œuvre. Les recommandations de la FDA concernant les systèmes chirurgicaux assistés par ordinateur constituent un point de référence utile, car elles permettent de distinguer l'image courante d'un robot autonome du rôle réel de nombreux systèmes actuels.
L'intelligence artificielle peut être intégrée à cette plateforme robotique à plusieurs niveaux. Un modèle d'apprentissage automatique pourrait segmenter l'anatomie à partir d'une image, reconnaître une phase procédurale, identifier un motif dans une vidéo ou contribuer à l'élaboration d'un plan personnalisé. Cependant, la robotique avancée peut également améliorer la précision sans recourir à l'apprentissage automatique. Le retour de force, le filtrage des tremblements, la cinématique robotique, les contraintes de mouvement et les algorithmes de planification déterministes peuvent tous être sophistiqués sans pour autant relever de l'« IA » au sens réglementaire du terme.
La liste des dispositifs médicaux dotés d'IA établie par la FDA peut aider à vérifier si un dispositif autorisé a été identifié comme étant doté d'IA, bien que la FDA précise explicitement que cette liste n'est pas exhaustive.
Où la robotique chirurgicale peut améliorer la précision
1. Le mouvement peut être plus stable et plus contraint.
Les mécanismes robotiques peuvent moduler les mouvements, filtrer les tremblements, maintenir un instrument dans une position fixe ou empêcher un outil de coupe de dépasser une limite virtuelle. En orthopédie, par exemple, Stryker décrit ses systèmes Mako comme utilisant une planification personnalisée et des repères haptiques qui contraignent l'outil par rapport à l'anatomie planifiée. L'important n'est pas tant le slogan de la marque que le principe de conception : un logiciel définit un plan géométrique et le robot contribue physiquement à maintenir l'instrument à l'intérieur de ce plan.
À titre d'exemple concret, la documentation du système Mako Spine de Stryker décrit l'enregistrement automatique du patient, la segmentation intelligente, les suggestions de vis basées sur un algorithme et le guidage haptique. Certaines de ces fonctions sont algorithmiques et ne relèvent pas nécessairement de l'apprentissage automatique ; c'est pourquoi les acheteurs devraient se renseigner sur la signification du terme « IA » dans le contexte du système concerné.
2. La détection de force peut apporter des informations que la vision seule ne peut fournir.
Le système robotique da Vinci 5 d'Intuitive a reçu l'autorisation 510(k) de la FDA en mars 2024. Parmi ses principales nouveautés figure une technologie de détection de force capable de mesurer les forces exercées sur l'instrument et de restituer au chirurgien une perception de la force appliquée aux tissus. Intuitive décrit cette fonctionnalité dans son communiqué relatif à l'autorisation du da Vinci 5 .
Le retour de force illustre bien pourquoi l'expression « piloté par l'IA » peut être imprécise. Cette fonctionnalité peut certes améliorer les informations dont dispose le chirurgien, mais il s'agit fondamentalement d'un système de détection et de contrôle, et non d'un outil de décision autonome.
3. La vision par ordinateur peut transformer les vidéos chirurgicales en données structurées
La vidéo représente l'une des sources de données les plus riches dans un bloc opératoire moderne. L'IA peut segmenter une intervention en phases, détecter les instruments, estimer la durée de visualisation des structures anatomiques et faciliter l'analyse postopératoire. Le système Touch Surgery Performance Insights de Medtronic est un exemple commercial actuel d'analyse par IA pour certaines interventions.
La limitation est tout aussi importante que la capacité. Medtronic précise qu'à l'heure actuelle, la plateforme ne propose ni aide à la décision en temps réel ni identification en direct des structures critiques. Ce constat est révélateur : si l'analyse postopératoire par IA est déjà une réalité, certains scénarios plus spectaculaires d'« IA guidant le chirurgien en direct » restent limités, spécifiques à certaines procédures, expérimentaux ou non encore commercialisés.
4. La planification personnalisée peut réduire la variation des tâches répétitives.
Les systèmes de planification peuvent utiliser la tomodensitométrie (TDM), l'imagerie par résonance magnétique (IRM), l'imagerie peropératoire, le recalage d'images et des modèles anatomiques pour déterminer l'emplacement d'un implant, d'une vis, d'une incision ou d'une trajectoire. Le robot peut ensuite assister le chirurgien dans l'exécution de ce plan. Ceci est particulièrement pertinent en orthopédie, en chirurgie du rachis et en chirurgie stéréotaxique, où une cible peut être représentée géométriquement.
Le compromis réside dans la dépendance à la qualité des données et à la précision de l'enregistrement. Un robot parfait suivant un modèle imprécis reste un robot qui suit un modèle erroné. Les équipes ont donc besoin de contrôles rigoureux concernant la qualité des images, les erreurs d'enregistrement, l'approbation du plan et les conditions nécessitant l'abandon ou la révision du flux de travail robotisé.
Dans quelle mesure les robots chirurgicaux sont-ils autonomes aujourd'hui ?
Une revue systématique de 2024 publiée dans npj Digital Medicine a examiné les robots chirurgicaux autorisés par la FDA entre 2015 et 2023 à l'aide d'un cadre d'autonomie à six niveaux. Sur les 49 systèmes identifiés, 86 % ont été classés comme assistance robotique de niveau 1, 8 % comme autonomie de tâche de niveau 2 et 6 % comme autonomie conditionnelle de niveau 3. L'étude n'a recensé aucun système de niveau 4 ou 5 dans cet ensemble de données. Elle a également indiqué que seuls deux systèmes possédaient des fonctionnalités d'apprentissage automatique explicitement mentionnées dans les dossiers soumis à la FDA, tandis que certains autres produits utilisaient des allégations relatives à l'IA dans leurs supports marketing.
Ces chiffres ne doivent pas être considérés comme un tableau complet du marché de 2026, car l'analyse s'arrête à 2023. Ils restent néanmoins utiles comme point de référence : historiquement, la robotique chirurgicale déployée en clinique a été dominée par l'assistance contrôlée par le chirurgien, une plus grande autonomie apparaissant dans des tâches précises et limitées plutôt que dans le remplacement complet du chirurgien pendant toute la procédure.
Le marché a continué d'évoluer. En juillet 2026, Johnson & Johnson a annoncé l'autorisation De Novo de la FDA pour le système chirurgical robotisé OTTAVA, destiné à de multiples interventions chirurgicales générales de la partie supérieure de l'abdomen. Cette autorisation représente une concurrence significative dans le domaine de la robotique des tissus mous, mais elle ne doit pas être interprétée comme une autorisation pour la chirurgie autonome ou pour toutes les fonctionnalités d'intelligence artificielle qu'une entreprise pourrait développer.
Qu’en est-il de la chirurgie entièrement autonome ?
La recherche a démontré la capacité croissante des robots à réaliser des interventions chirurgicales autonomes, notamment dans des environnements précliniques contrôlés. Un exemple souvent cité est celui du robot autonome Smart Tissue Autonomous Robot (STAR), qui a effectué une anastomose intestinale par laparoscopie sur des porcs lors d'une étude de 2022 menée par l'université Johns Hopkins . Ce projet a démontré qu'un robot pouvait planifier et exécuter une suture complexe des tissus mous tout en s'adaptant aux mouvements tissulaires.
C’est scientifiquement important, mais cela ne prouve pas que la chirurgie autonome des tissus mous soit prête pour une utilisation courante chez l’humain. Le passage d’une démonstration préclinique à un système clinique largement déployable exige une performance robuste face à la variabilité anatomique, aux saignements, aux découvertes inattendues, aux défaillances des dispositifs, aux interactions entre équipes et aux situations d’urgence lors des transferts de responsabilité. En chirurgie, les exigences en matière de fiabilité sont bien plus élevées que la simple obtention d’une précision moyenne élevée lors d’un test de laboratoire.
La précision n'est pas synonyme de meilleurs résultats.
Les hôpitaux doivent dissocier la précision technique du bénéfice pour le patient. Un système peut certes positionner un instrument plus près de la trajectoire prévue ou reproduire une cible géométrique avec plus de précision, mais les résultats cliniques restent tributaires du choix de la procédure, de l'expérience du chirurgien, des complications, de l'anesthésie, de la prévention des infections, de la biologie tissulaire et des soins postopératoires.
La FDA recommande aux patients envisageant une chirurgie robotique de discuter des risques, des avantages, des alternatives, ainsi que de la formation et de l'expérience du chirurgien. Ce conseil reste pertinent malgré le développement croissant des fonctionnalités d'IA. Le recours à une technologie plus avancée doit se justifier par la nécessité clinique, et non par la nouveauté de la plateforme.
Liste de contrôle pratique pour l'évaluation des hôpitaux et des équipes chirurgicales
Contrôles réglementaires et de conformité à l'usage prévu
Le système robotique est-il autorisé pour la procédure, l'anatomie et la population de patients précises envisagées ?
Quelles sont les fonctions logicielles incluses dans l'appareil autorisé, et lesquelles relèvent de la recherche, sont optionnelles ou constituent des fonctionnalités futures ?
Si un fournisseur utilise le terme « IA », la composante d'apprentissage automatique est-elle identifiable dans la documentation réglementaire ?
Le système fournit-il des recommandations, impose-t-il des contraintes, exécute-t-il une tâche délimitée ou sélectionne-t-il les actions de manière indépendante ?
Contrôles de validation clinique
Quel critère d'évaluation a été validé : précision géométrique, durée de l'intervention, complications, taux de conversion, durée du séjour, résultat fonctionnel ou autre mesure ?
Les performances ont-elles été testées dans des conditions cliniquement réalistes et auprès de groupes de patients représentatifs ?
Existe-t-il des résultats par sous-groupes pour les cas d'anatomie complexe, d'obésité, d'antécédents chirurgicaux ou d'autres facteurs pertinents pour la population locale de patients ?
Quels sont les modes de défaillance connus, les limites de confiance et les situations dans lesquelles la fonction d'IA ou robotique ne doit pas être utilisée ?
Vérifications des facteurs humains et de la formation
Qui est responsable de l'approbation des plans et du suivi des actions automatisées ?
Le chirurgien peut-il immédiatement prendre le contrôle du robot ou le désactiver ?
Quel est le parcours de certification pour les chirurgiens, les aides-soignants, les infirmières et les techniciens ?
Comment le système réagit-il en cas de perte de la caméra, de défaillance d'enregistrement, de collision d'instruments, de coupure de courant ou de panne de réseau ?
Ce flux de travail crée-t-il de nouveaux angles morts, des alertes ou une charge cognitive supplémentaire pour l'équipe ?
Données, IA et contrôles du cycle de vie
Quelles données ont servi à entraîner le modèle, et dans quelle mesure ces données sont-elles similaires à la population et au flux de travail de l'hôpital ?
Des tests d'acceptation locaux sont-ils nécessaires avant le déploiement clinique ?
Comment les performances sont-elles surveillées après le déploiement ?
Le modèle peut-il évoluer au fil du temps, et si oui, comment les mises à jour sont-elles validées et communiquées ?
Quelles données quittent l'hôpital, où sont-elles stockées et comment les vidéos chirurgicales et les identifiants des patients sont-ils protégés ?
Ces questions rejoignent l'importance accordée par la FDA aux contrôles tout au long du cycle de vie. Les principes de bonnes pratiques d'apprentissage automatique de l'agence mettent l'accent sur la représentativité des données, la pertinence clinique des tests, la performance de l'équipe humain-IA, la clarté des informations destinées aux utilisateurs et le suivi des modèles déployés.
Affichage, analyse, recommandation ou conseils ciblés.
Mouvement de l'instrument, exécution de la tâche ou stratégie procédurale.
Le clinicien peut-il vérifier le résultat ?
Les résultats sont visibles et faciles à vérifier.
La logique est opaque ou difficile à confirmer indépendamment au cours de la procédure.
Le clinicien peut-il passer outre ?
Une commande manuelle immédiate ou un désengagement sont disponibles.
La dérogation nécessite une interruption du flux de travail ou s'avère difficile sous la pression du temps.
Que se passe-t-il si les données sont erronées ?
L'erreur sera probablement détectée avant toute action.
Une erreur peut avoir une influence directe sur l'anatomie, la trajectoire, le débit d'énergie ou la manipulation des tissus.
Comment le modèle évolue-t-il ?
Version logicielle fixe avec mises à jour contrôlées.
Modèle adaptatif ou fréquemment mis à jour nécessitant une surveillance du cycle de vie.
Plus un système se rapproche de la colonne de droite, plus la gouvernance formelle devient importante. Celle-ci comprend l'examen multidisciplinaire, la simulation, le signalement des incidents, le contrôle des versions, la surveillance post-commercialisation et une procédure documentée pour suspendre une fonctionnalité en cas d'incertitude quant à ses performances.
Questions que les patients peuvent poser sans avoir besoin de comprendre la technologie
Pourquoi me recommande-t-on la chirurgie robotique pour mon intervention ?
Quelles sont les alternatives, y compris la chirurgie laparoscopique conventionnelle ou la chirurgie ouverte ?
Quelle est l'expérience du chirurgien et de l'équipe du bloc opératoire avec ce système et cette procédure précis ?
Quelles sont les étapes de l'opération contrôlées directement par le chirurgien, et lesquelles sont automatisées ?
Quelles sont les preuves qui démontrent un bénéfice pour les patients comme moi ?
Que se passe-t-il si le robot ne peut pas être utilisé ou doit être arrêté pendant la procédure ?
Les vidéos chirurgicales ou d'autres données seront-elles stockées ou utilisées pour l'analyse par IA ?
Qu'est-ce qui va probablement changer ensuite ?
À court terme, l'évolution devrait privilégier une augmentation progressive des capacités plutôt qu'une transition brutale vers la chirurgie autonome. Il faut s'attendre à une vision par ordinateur améliorée, une segmentation et un recalage plus automatiques, une détection des forces et des mouvements plus précise, des alertes contextuelles, un indexage vidéo chirurgical plus intelligent et des sous-tâches automatisées bien délimitées. À terme, les modèles multimodaux pourraient combiner la vidéo, la télémétrie des instruments, l'imagerie, les données anatomopathologiques et les données patient afin d'améliorer la perception de la situation.
La difficulté ne résidera pas dans la génération d'une suggestion par l'IA. Il s'agira plutôt de démontrer la fiabilité de cette suggestion pour modifier l'intervention chirurgicale, de définir un comportement sûr en cas de faible confiance et de valider ses performances dans différents hôpitaux, auprès de différents chirurgiens, avec différents dispositifs et populations de patients.
Conclusion
La robotique chirurgicale pilotée par l'IA transforme déjà le bloc opératoire, mais sa véritable valeur réside aujourd'hui dans son rôle de soutien aux équipes d'experts plutôt que dans son remplacement. Les applications les plus pertinentes sont celles où la technologie remplit un rôle clairement défini : planification en fonction de l'anatomie spécifique du patient, stabilisation ou limitation des mouvements, extraction d'informations structurées à partir de vidéos chirurgicales, amélioration de la visualisation ou automatisation d'une tâche précise sous supervision.
Pour les hôpitaux, les chirurgiens et les patients, la question pertinente n'est pas « Ce robot est-il doté d'intelligence artificielle ? » mais plutôt « Que fait exactement ce système, comment cette fonction a-t-elle été validée, qui reste responsable de la décision et que se passe-t-il lorsque la technologie dysfonctionne ? » Ce cadre transforme une tendance technologique générale en une évaluation pratique de la sécurité et de la valeur.