Accueil
» Technologie
»
L'ingénierie du ciel : comment les drones industriels peuvent surmonter les contraintes liées aux batteries et à la charge utile
L'ingénierie du ciel : comment les drones industriels peuvent surmonter les contraintes liées aux batteries et à la charge utile
Un drone industriel peut sembler parfait sur le papier et pourtant se révéler insuffisant sur le terrain. Une équipe de cartographie ajoute un LiDAR et un ordinateur de bord, une équipe d'inspection un projecteur, ou un livreur charge un colis plus lourd : la marge de sécurité disparaît alors. Le problème ne se résume pas à l'augmentation du poids du drone due à la charge utile. La masse de la charge utile, sa consommation électrique, la masse de la batterie, le rendement des rotors, la densité de l'air, le vent, la température et le profil de mission sont autant de facteurs interagissant.
Les performances matérielles ont été améliorées. DJI a présenté le Matrice 400 en juin 2025, annonçant une autonomie maximale de 59 minutes et une charge utile maximale de 6 kg. Il est toutefois précisé que cette dernière valeur est mesurée au niveau de la mer et que la capacité de charge utile diminue avec l'altitude. De plus, le test d'autonomie publié est réalisé dans des conditions contrôlées et non lors d'une mission industrielle classique. Consultez les spécifications officielles du DJI Matrice 400. Par ailleurs, le guide de la FAA relatif au transport des batteries au lithium, dont la dernière mise à jour date du 28 août 2026, rappelle aux opérateurs que les exigences des transporteurs peuvent être plus strictes que la réglementation de base sur les marchandises dangereuses. Consultez le guide de la FAA relatif au transport des batteries au lithium . En 2026, la conclusion pour les opérateurs est claire : même avec des aéronefs plus performants, le compromis entre énergie et charge utile reste une problématique d'ingénierie, et la logistique des batteries demeure un enjeu majeur.
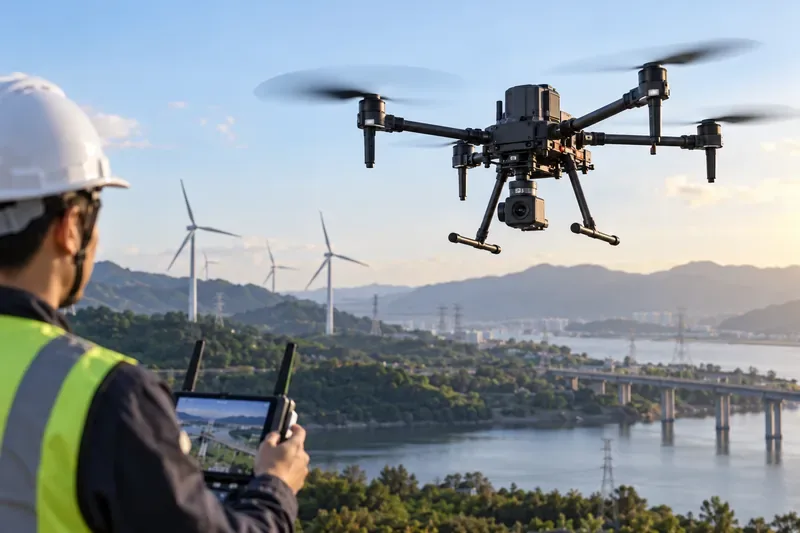
Un multirotor industriel transporte une charge utile de capteurs lors d'une inspection d'infrastructures, où la masse de l'aéronef, la puissance de la charge utile, le vent, la conception de l'itinéraire et la réserve d'atterrissage requise affectent tous l'autonomie utilisable.
Pourquoi les missions réelles perdent-elles si rapidement en endurance ?
La première erreur consiste à considérer la durée de vol maximale annoncée par le constructeur comme une garantie opérationnelle. Les tests de durée maximale sont généralement effectués dans des conditions spécifiques de charge utile, de vitesse, de vent, d'altitude, de température, d'état de la batterie et de critères de fin de test. Votre mission peut impliquer une charge utile plus importante, des températures plus élevées, des températures plus basses, des vents plus forts, une plus grande stabilité ou une consommation d'énergie plus élevée.
Le test d'accessoires de la série Matrice 4 de DJI met en évidence cet effet. L'entreprise annonce une autonomie maximale de 49 minutes sans charge utile dans ses conditions de test. Avec le haut-parleur et le projecteur connectés et les deux appareils actifs, l'autonomie maximale annoncée tombe à 32,1 minutes. Le même tableau distingue la masse des accessoires de leur consommation électrique, une distinction essentielle pour les ingénieurs lors de la conception de charges utiles intelligentes. Consultez les données officielles de DJI concernant l'autonomie en vol du Matrice 4 avec accessoires .
La charge utile entraîne deux pénalités différentes
Pénalité de masse : un aéronef plus lourd doit générer une poussée plus importante. Pour un multirotor, cela se traduit généralement par une puissance rotorique accrue, et cette pénalité est particulièrement perceptible en vol stationnaire, en montée, lors de la réduction des rafales et en conditions de haute densité d'altitude.
Pénalité électrique : Une charge utile peut consommer de l’énergie indépendamment de la propulsion. LiDAR, radar, caméras thermiques, éclairage, modules de calcul embarqués, radios cellulaires, éléments chauffants, pompes, mécanismes de largage et nacelles stabilisatrices peuvent tous être alimentés par l’aéronef ou une batterie dédiée. Un capteur de 500 grammes à forte consommation énergétique peut impacter davantage l’autonomie qu’une charge utile passive de 500 grammes.
Une étude d'endurance évaluée par des pairs a modélisé conjointement la demande de propulsion, la décharge de la batterie, la traînée, la masse de la charge utile et la vitesse de vol, et a validé ses prédictions par rapport au temps de vol mesuré d'un drone multirotor. Ce modèle d'ingénierie est plus performant qu'une estimation de l'endurance basée uniquement sur la capacité de la batterie. Voir l'étude originale : « Estimation pratique de l'endurance pour minimiser la consommation d'énergie des drones multirotors » .
Augmenter la batterie n'est pas une solution gratuite.
L'ajout d'une batterie augmente l'énergie stockée, mais cette batterie constitue une charge utile pour le système de propulsion. Un pack plus volumineux accroît la masse au décollage, et une partie de l'énergie supplémentaire est donc consommée pour transporter cette batterie. À terme, le gain d'autonomie par watt-heure supplémentaire devient négligeable, ou l'aéronef atteint ses limites structurelles, de propulsion, thermiques, de centre de gravité ou de masse maximale au décollage.
C’est pourquoi l’objectif d’optimisation correct n’est pas « la plus grande batterie possible ». Il s’agit de la combinaison batterie-cellule-charge utile qui permet de mener à bien la mission avec des réserves suffisantes tout en maintenant les moteurs, les contrôleurs de vitesse électroniques, les connecteurs, les cellules et la structure dans leur enveloppe de fonctionnement approuvée.
Commencez par la solution la plus simple : définissez la mission avant de changer de matériel.
Avant de remplacer les moteurs, d'acheter des batteries de plus grande capacité ou de passer à l'hydrogène, décrivez précisément les missions de l'aéronef. Décomposez-les en décollage, montée, transit, mission, retour, approche et atterrissage. Notez ensuite la masse et l'état de la puissance pour chaque segment.
Élément de mission
Que faut-il enregistrer ?
Pourquoi c'est important
Masse de l'aéronef
Ensemble prêt à voler avec batteries, supports, câbles, train d'atterrissage et charge utile
La demande de propulsion est fonction de la masse totale, et non de l'étiquette de charge utile nominale.
Puissance de la charge utile
Puissance moyenne et puissance de crête (en watts) des capteurs, des unités de calcul, des radios, de l'éclairage, des éléments chauffants ou des actionneurs
Les charges utiles motorisées réduisent l'énergie disponible pour la propulsion.
Profil de mission
Temps de vol stationnaire, temps de croisière, montée, descente, stationnement prolongé, accélérations répétées
Les différents états de vol ont des besoins en énergie différents.
Environnement
Altitude, température prévue, vent, limites de précipitations, conditions du site de lancement
La densité de l'air, le refroidissement, le comportement de la batterie et l'effort de contrôle varient en fonction des conditions.
Réserve obligatoire
Seuil d'atterrissage du constructeur/exploitant plus marge de contingence
L'énergie utilisable pour la mission doit exclure l'énergie que vous ne pouvez pas prévoir de consommer en toute sécurité.
Cette simple feuille de calcul révèle souvent le véritable goulot d'étranglement. Une équipe peut ainsi découvrir qu'une mission nominale de 35 minutes comprend 12 minutes de vol stationnaire inutile, qu'un ordinateur de bord fonctionne en continu alors qu'il n'a besoin de traiter des données que pendant la phase de levé, ou encore que l'aéronef embarque du matériel de montage redondant.
Ensuite, soustrayez les grammes et les watts avant d'ajouter les wattheures.
Réduire la masse de la charge utile sans diminuer la valeur de la mission
Commencez par les supports, les boîtiers de protection, les batteries de rechange, les boîtiers informatiques surdimensionnés, les câbles inutilisés, les adaptateurs et les capteurs redondants. La réduction du poids est particulièrement précieuse lorsqu'elle élimine une masse qui ne contribue en rien au produit de données requis.
Ne sacrifiez pas la sécurité structurelle pour gagner du poids. Un support plus léger, source de vibrations, peut compromettre les résultats de la photogrammétrie, de l'alignement LiDAR, de l'imagerie thermique ou de la vision industrielle. L'objectif est d'optimiser la masse fonctionnelle : chaque gramme doit contribuer au vol, à la détection, à la protection, à la communication ou à la sécurité.
Mesurer la puissance de la charge utile au lieu de la deviner
Les charges utiles industrielles intelligentes peuvent avoir une faible consommation en veille et une consommation de pointe beaucoup plus élevée. Mesurez les deux. Si la charge utile est alimentée par l'aéronef, vérifiez les limites admissibles de tension, de courant, de connecteur et d'interface. Si elle possède sa propre batterie, tenez-en compte dans la masse totale de l'aéronef.
Il convient ensuite de se demander si chaque sous-système doit rester actif pendant toute la durée de la mission. Un projecteur, un module de calcul haute performance, un modem, un élément chauffant ou un scanner actif peuvent n'être nécessaires que pendant une partie du vol. La mise en veille prolongée permet de réaliser des économies d'énergie, à condition que la charge utile soit conçue à cet effet et que le temps de démarrage ne compromette pas la mission.
Optimiser le profil de vol avant de repenser l'aéronef
Pour de nombreuses opérations d'inspection et de cartographie, l'optimisation de l'itinéraire représente le moyen le plus économique d'améliorer l'autonomie. Évitez les montées répétées, les accélérations brusques, les maintiens de position inutiles et les longs retours face au vent. Choisissez un emplacement de décollage permettant à l'aéronef de ne pas consacrer une part importante de son énergie aux trajets vers la zone de travail.
Le vent a une double incidence : il modifie la vitesse sol et accroît l’effort de pilotage nécessaire pour maintenir sa position ou sa trajectoire. Une mission qui paraît réalisable d’après la seule distance parcourue peut devenir périlleuse si le retour se fait face au vent. Il faut donc prévoir l’énergie, et pas seulement la distance.
Pour les missions couvrant de vastes zones, il convient de se demander si la capacité de vol stationnaire continu est réellement nécessaire. Les aéronefs à voilure fixe et les aéronefs à sustentation aérodynamique peuvent être bien plus efficaces en vol horizontal, car la portance aérodynamique assure leur propulsion au lieu de reposer uniquement sur des rotors motorisés. La page actuelle du Wingcopter 198, par exemple, indique une masse maximale au décollage de 25 kg, une charge utile de 4,7 kg et une portée maximale de 94 km ; il ne faut pas supposer que ces valeurs maximales sont atteintes simultanément, sauf indication contraire du constructeur. Consultez les spécifications officielles du Wingcopter 198 .
Intégrez le fonctionnement des batteries dès la conception technique.
Les performances d'une batterie ne se résument pas à sa capacité indiquée. Un courant élevé provoque une chute de tension et un échauffement. Le vieillissement des cellules réduit la capacité utile et peut augmenter la résistance interne. La température influe sur la puissance disponible et le comportement de charge. Des décharges profondes répétées ou de mauvaises pratiques de stockage peuvent réduire sa durée de vie, selon sa composition chimique et la conception du pack.
Respectez les limites préconisées par le constructeur de l'aéronef et de la batterie concernant la température de charge, le stockage, l'inspection, les critères de mise hors service et la gestion de l'état de charge. Ne contournez pas le système de gestion de la batterie et n'augmentez pas la tension de charge pour prolonger l'autonomie de vol. La FAA signale que les batteries lithium-ion peuvent subir un emballement thermique en cas de dommages, de surchauffe, d'exposition à l'eau, de surcharge, d'emballage inadéquat ou de défauts de fabrication. Consultez les recommandations de sécurité de la FAA relatives aux batteries lithium .
Pour les opérations de flotte, consignez chaque batterie par son numéro de série ou son identifiant. Suivez les cycles, la capacité observée, la tension au repos, l'équilibre des cellules (si disponible via le système approuvé), les alertes de température, les gonflements anormaux, les atterrissages brusques et tout indicateur de santé fourni par le fabricant. Un planificateur de mission doit pouvoir déterminer si une batterie « à 100 % » se comporte comme une batterie neuve ou usée.
Lorsque les logiciels et les opérations ne suffisent pas, améliorez l'efficacité de la propulsion.
Le diamètre de l'hélice, le pas, l'enroulement du moteur, la constante de vitesse du moteur, la tension, le rendement du variateur de vitesse électronique, la surface du disque rotor et la traînée de la cellule sont autant de facteurs qui influencent l'autonomie. Il convient de choisir les composants en fonction du système plutôt que de se baser uniquement sur le moteur affichant la puissance annoncée la plus élevée.
Pour un drone industriel personnalisé, testez la combinaison moteur-hélice sur un banc d'essai de poussée, sur toute la plage de poussée utilisée par l'appareil réel. Enregistrez la poussée, la tension, le courant, la puissance électrique, la température du moteur et celle du contrôleur. L'objectif n'est pas la poussée maximale, mais un rendement acceptable et une marge thermique suffisante en vol stationnaire, en montée et en mode de secours.
Les missions en haute altitude nécessitent une validation distincte. La diminution de la densité de l'air modifie les performances des rotors et peut imposer des vitesses ou une puissance de rotation plus élevées pour une même portance requise. DJI indique clairement que la capacité d'emport du Matrice 400 diminue avec l'altitude, et les recherches expérimentales sur les multirotors haute altitude considèrent également la densité de l'air et l'adéquation de la propulsion comme des variables essentielles de l'endurance. Voir l' étude originale sur l'endurance des multirotors haute altitude .
Choisissez une architecture d'aéronef différente lorsque la mission l'exige.
Si un drone multirotor à batterie ne peut pas remplir sa mission après une optimisation raisonnable de sa masse, de sa puissance, de son itinéraire et de sa propulsion, la solution peut être d'ordre architectural plutôt qu'incrémental.
Aile fixe ou ADAV à décollage et atterrissage vertical (ADAV) à portance et croisière
Longs corridors linéaires, cartographie, logistique, patrouille de zone étendue
Moins efficace en vol stationnaire prolongé ; complexité accrue des transitions et de la planification des missions
Multirotor captif
Observation ou inspection persistante autour d'un point de fonctionnement fixe
Le câble de connexion limite la mobilité et impose des contraintes de gestion des câbles.
Hybride pile à combustible/batterie
Missions de longue durée où la masse des seules batteries devient prohibitive
Stockage de l'hydrogène, équipements auxiliaires, puissance transitoire, logistique, certification et complexité de la sécurité
L'alimentation par câble est déjà utilisée dans certains systèmes d'inspection industrielle spécialisés. Flyability, par exemple, propose une configuration d'alimentation par câble pour la plateforme Elios 3, illustrant ainsi l'intérêt d'une alimentation externe continue lorsque la persistance prime sur la mobilité. Consultez la documentation produit officielle de Flyability .
Les piles à combustible constituent une autre piste, mais elles doivent être envisagées comme un projet d'ingénierie système plutôt que comme un simple remplacement de batterie. Une étude de 2026, évaluée par des pairs, portant sur un quadricoptère hybride pile à combustible/batterie à membrane échangeuse de protons, s'est concentrée sur le défi que représente l'alimentation en énergie hautement transitoire d'un multirotor, tout en gérant les contraintes et la dégradation des piles à combustible. Voir l' étude de 2026 sur les drones hybrides pile à combustible/batterie . La NASA décrit également des architectures de propulsion tout électrique et hybride-électrique multiple pour les aéronefs électrifiés, ce qui permet de comprendre pourquoi il n'existe pas de système énergétique unique adapté à toutes les missions. Voir les configurations d'aéronefs électrifiés de la NASA .
Un ordre d'opérations pratique pour résoudre un déficit d'endurance
Mesurer la mission réelle. Enregistrer la masse au décollage, la puissance de la charge utile (en watts), les conditions environnementales, les segments de vol, l'état de la batterie et la réserve à l'atterrissage.
Éliminez toute masse utile superflue. Commencez par les supports, les boîtiers, les composants électroniques dupliqués et les accessoires qui n'améliorent pas le rendement requis.
Réduisez la consommation d'énergie de la charge utile. Utilisez les dispositifs haute puissance en mode cyclique lorsque la conception de la charge utile le permet.
Optimisez l'itinéraire. Raccourcissez le trajet, évitez les survols et les montées inutiles, et tenez compte du vent pour le vol retour.
Améliorer la gestion des batteries : utiliser des batteries en bon état, respecter les procédures de charge et de stockage, et tenir un registre des batteries pour l’ensemble du parc.
Adapter le système de propulsion à la mission. Valider les hélices, les moteurs, la tension et la marge thermique en fonction de la masse réelle de l'aéronef.
Modifier l'architecture si nécessaire. Envisager une configuration à voilure fixe/VTOL, une alimentation par câble ou une énergie hybride uniquement si les exigences de la mission justifient la complexité supplémentaire.
Comment vérifier que la correction a bien fonctionné
Ne criez pas victoire simplement parce qu'un vol d'essai a duré plus longtemps. Un contrôle technique pertinent consiste à comparer la même mission avant et après la modification, dans des conditions représentatives.
Achèvement de la mission : L’appareil peut-il terminer le travail requis et atterrir en conservant la réserve prévue ?
Répétabilité : L'amélioration se maintient-elle lors de plusieurs essais plutôt que lors d'un vol exceptionnellement calme ?
Charge électrique maximale : La tension de la batterie, le courant, la charge des connecteurs et la puissance de la charge utile sont-ils stables pendant la montée, l’accélération et la réponse aux rafales ?
Marge thermique : La batterie, les moteurs, les contrôleurs, l’électronique de la charge utile et les connecteurs restent-ils dans les limites du fabricant ?
Qualité du contrôle : La charge utile supplémentaire préserve-t-elle le centre de gravité, le comportement vibratoire, la qualité du positionnement et la marge de manœuvre de l’actionneur ?
Qualité des données : La réduction du poids, les modifications de l’isolation des vibrations ou la planification de l’alimentation ont-elles dégradé les données de sortie du capteur dont vous avez réellement besoin ?
Marge environnementale : La mission reste-t-elle opérationnelle aux limites prévues de son enveloppe de fonctionnement approuvée, que ce soit par forte chaleur, grand froid, vent ou haute altitude ?
Pour un dépistage préliminaire, quelques vols répétés peuvent révéler des améliorations ou des régressions évidentes. Toutefois, un déploiement critique pour la sécurité ou la production nécessite un plan de validation adapté à son environnement réglementaire, à ses risques opérationnels, à la taille de sa flotte et aux exigences du constructeur. Un petit ensemble de tests internes ne saurait constituer une preuve de certification.
Le principe d'ingénierie qui compte le plus
L'autonomie des drones industriels est un problème systémique. On obtient rarement de meilleurs résultats en optimisant isolément la capacité des batteries ou la masse de la charge utile. Il s'agit plutôt d'équilibrer la charge utile, la masse totale, la puissance de la charge utile, l'efficacité de la propulsion, le profil de vol, l'environnement, l'état des batteries et les besoins en réserves, en fonction de la mission créatrice de valeur.
Si votre aéronef n'atteint pas son objectif d'autonomie, commencez par des mesures et des modifications opérationnelles, car ce sont les mesures les moins perturbatrices. Réduisez ensuite les grammes et les watts non essentiels. Ce n'est qu'après ces étapes qu'il convient de repenser la propulsion ou d'adopter une nouvelle architecture énergétique. Cette démarche évite que des modifications matérielles coûteuses ne masquent un problème plus simple et permet d'obtenir un aéronef non seulement capable de rester en vol plus longtemps, mais aussi capable d'accomplir sa mission industrielle de manière fiable.