Accueil
» Technologie
»
L'essor de l'IA incarnée : combler le fossé entre le code et la réalité physique
L'essor de l'IA incarnée : combler le fossé entre le code et la réalité physique
L'élément essentiel à comprendre concernant l'IA incarnée est qu'il ne s'agit pas simplement d'un modèle d'IA intégré à un robot. C'est un système complet qui doit connecter la perception, le raisonnement, le contrôle moteur, le retour d'information, la sécurité et la capacité de récupération suffisamment rapidement pour fonctionner dans le monde physique. C'est pourquoi l'IA incarnée s'avère utile en premier lieu pour des tâches délimitées, mesurables et suffisamment répétitives pour justifier l'automatisation, mais suffisamment variables pour que la programmation fixe traditionnelle devienne coûteuse ou fragile.
Un changement majeur en 2026 réside dans le fait que les principaux modèles robotiques s'étendent au-delà des démonstrations de manipulation sur table. En juillet 2026, Google DeepMind a présenté Gemini Robotics 2, doté d'un contrôle humanoïde complet, d'une collaboration multi-robots et d'un modèle embarqué conçu pour s'adapter à de nouvelles configurations robotiques. NVIDIA a suivi la même voie avec Isaac GR00T 1.7, un modèle ouvert vision-langage-action intégré à un flux de développement couvrant la collecte de données, la simulation, le post-entraînement, l'évaluation et le déploiement. Bien qu'il s'agisse d'avancées significatives, les robots à usage général ne sont pas encore pour autant fiables dans toutes les usines, tous les entrepôts ou tous les foyers.
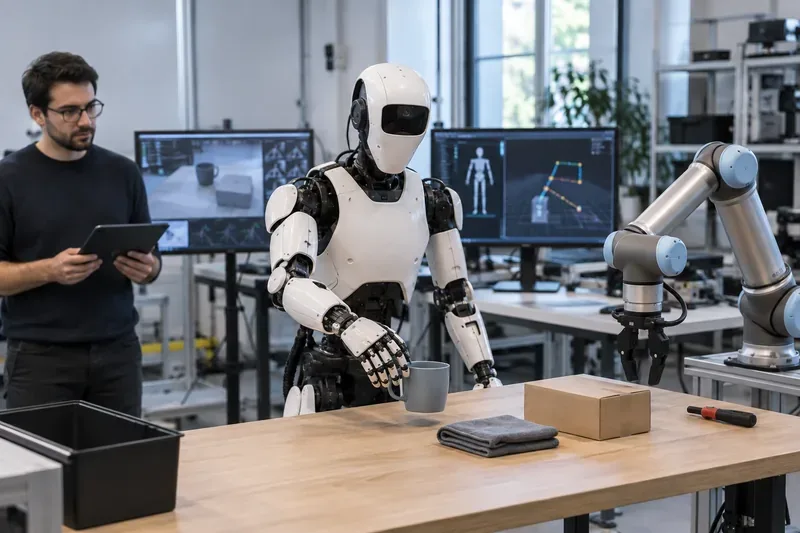
Un robot humanoïde effectue une tâche de manipulation physique tandis qu'un ingénieur supervise le système. L'intelligence artificielle incarnée doit intégrer la perception visuelle, le raisonnement lié à la tâche, le contrôle moteur et le retour d'information en temps réel, au lieu de se limiter à une simple prédiction logicielle.
Qu’est-ce que l’IA incarnée, concrètement ?
L'IA incarnée est une intelligence artificielle qui reçoit des informations de l'environnement physique et utilise un corps physique pour interagir avec cet environnement. Ce corps peut être un robot humanoïde, un manipulateur mobile, un bras industriel, un quadrupède, un drone ou toute autre machine autonome. Sa caractéristique principale est le fonctionnement en boucle fermée.
Percevoir : des caméras, des capteurs de profondeur, des capteurs tactiles, des codeurs articulaires, des microphones, des capteurs de force ou d'autres entrées décrivent le monde et l'état du robot.
Comprendre et planifier : le logiciel interprète la scène, les instructions, les contraintes et la séquence d'actions nécessaires.
Action : une politique de contrôle transforme le plan en commandes motrices.
Observez le résultat : le robot vérifie si l’objet a bougé, si le tiroir s’est ouvert, si la pièce a été insérée ou si la tâche a échoué.
Récupérer ou continuer : le système s’adapte au lieu de reproduire aveuglément le mouvement original.
C’est à cette dernière étape que l’IA incarnée se distingue le plus d’un simple chatbot ou d’un script d’automatisation figé. Dans le domaine logiciel, une réponse erronée peut s’avérer gênante. Dans le monde physique, un faux mouvement peut entraîner la chute d’une pièce, endommager un équipement, bloquer une chaîne de production ou créer un danger. L’intelligence physique requiert donc à la fois un raisonnement d’IA plus étendu et l’ingénierie robotique traditionnelle.
Plusieurs technologies, initialement développées séparément, commencent à collaborer. Les grands modèles multimodaux comprennent mieux le langage et les images. L'apprentissage robotique s'est amélioré, transformant les démonstrations en actions. La simulation permet de générer et d'évaluer de grandes quantités de données d'entraînement. Des processeurs embarqués plus rapides réduisent la latence de contrôle. Des caméras, des capteurs tactiles, des actionneurs et des batteries plus performants améliorent les capacités de perception et d'exécution physique du matériel.
L'une des tendances techniques les plus marquantes est l'essor des modèles vision-langage-action (VLA). Au lieu de produire uniquement du texte, un VLA accepte des informations visuelles, des instructions linguistiques et l'état du robot, puis génère des actions ou des représentations d'actions. Google DeepMind décrit Gemini Robotics 2 comme un VLA qui convertit la vision et le langage en commandes motrices et peut piloter des humanoïdes complets ainsi que des systèmes à deux bras. La version actuelle de DeepMind sépare également le raisonnement incarné de haut niveau de l'action de bas niveau, ce qui permet à la couche de raisonnement de planifier des tâches en plusieurs étapes tandis que le modèle d'action gère leur exécution. Consultez l' annonce officielle de Gemini Robotics 2 .
NVIDIA aborde le même problème sous l'angle de sa plateforme de développement. Son workflow Isaac GR00T (version de juillet 2026) connecte la simulation, les données de téléopération, le post-entraînement, l'évaluation des politiques et le déploiement. NVIDIA précise que GR00T 1.7 est distribué sous licence Apache 2.0 et peut exporter via ONNX et TensorRT, ce qui le rend pertinent pour les équipes souhaitant personnaliser et déployer une VLA plutôt que d'utiliser un modèle hébergé fermé. Consultez la présentation officielle du développement de GR00T 1.7 sur le site de NVIDIA .
La véritable avancée ne réside pas dans des « robots plus intelligents », mais dans la réduction de la programmation spécifique aux tâches.
L'automatisation industrielle traditionnelle fonctionne à merveille lorsque l'environnement est contrôlé. Un bras robotisé effectuant une soudure identique sur un même dispositif peut se révéler rapide, précis et fiable. Cependant, la programmation traditionnelle se complexifie lorsque les pièces arrivent à des positions différentes, que les variantes de produits évoluent, que les instructions sont sémantiques plutôt que géométriques, ou encore que le robot doit intervenir dans des espaces conçus pour les humains.
L'IA incarnée est précieuse lorsqu'elle peut remplacer certaines étapes de la programmation manuelle par une perception apprise et un comportement adaptable. Par exemple, au lieu de programmer les coordonnées exactes de chaque objet dans un bac, un système peut identifier l'objet demandé, estimer comment le saisir, le déplacer et vérifier le résultat. Au lieu de concevoir une machine à états distincte pour chaque configuration de tiroir et d'outil, un modèle incarné peut potentiellement se généraliser à des situations similaires.
Cela ne signifie pas pour autant que la robotique conventionnelle disparaît. Le contrôle de force de bas niveau, l'évitement des collisions, les limites articulaires, les arrêts d'urgence, les fonctions de sécurité certifiées et la planification de mouvement déterministe restent essentiels. Les systèmes les plus pratiques sont souvent hybrides : les modèles d'apprentissage gèrent l'ambiguïté et la généralisation tandis que les contrôleurs traditionnels imposent des contraintes physiques strictes.
Quelle architecture convient le mieux à un projet concret ?
Approche
Meilleure adaptation
Avantage
Compromis principal
Automatisation programmée traditionnelle
Tâches hautement répétitives et structurées
Prévisible, rapide, plus facile à valider
L'adaptation est coûteuse lorsque les produits ou les environnements changent.
Pile modulaire IA + robotique
Tâches nécessitant une perception par IA mais un contrôle strict
Les composants peuvent être testés et remplacés indépendamment
L'intégration et la propagation des erreurs entre les modules peuvent être complexes.
Politique VLA de bout en bout
tâches de manipulation de variables et de traitement du langage naturel
Peut généraliser à des objets et des comportements avec une programmation moins explicite
Plus difficile à interpréter, à valider et à garantir dans des conditions inhabituelles
IA incarnée hiérarchique
Tâches plus longues et en plusieurs étapes
Le raisonnement de haut niveau peut planifier tandis que les contrôleurs rapides exécutent localement.
Plus de composants système et plus d'interfaces de défaillance à gérer
Modèle intégré à l'appareil
Applications sensibles à la latence ou limitées par la connectivité
Dépendance au réseau réduite et réponse locale plus rapide
Les limites de calcul, de mémoire, thermiques et de consommation d'énergie contraignent la taille du modèle.
Où l'IA incarnée est-elle utile aujourd'hui ?
1. Manutention et fabrication flexible
Il s'agit là d'une des solutions les plus pertinentes à court terme, car les usines et les centres de distribution disposent déjà de tâches mesurables, de zones d'exploitation contrôlées, d'objets identifiés et d'indicateurs de productivité précis. Un robot peut avoir à déplacer des bacs, trier des composants, charger des dispositifs de fixation, préparer des matériaux ou gérer des variantes de produits dont la fréquence d'évolution rendrait une automatisation rigide coûteuse.
Boston Dynamics annonce que la production de la version de série d'Atlas débutera en 2026, avec des déploiements prévus chez Hyundai et Google DeepMind. L'entreprise se concentre initialement sur les applications industrielles, en commençant par le secteur automobile. Cette étape est importante car elle rapproche la robotique humanoïde d'un déploiement concret. Toutefois, les acheteurs potentiels doivent faire la distinction entre un déploiement planifié et la rentabilité éprouvée d'une flotte déployée sur des milliers de sites. Consultez l' annonce officielle de Boston Dynamics concernant Atlas .
Convient parfaitement si : la tâche a une valeur physique répétitive, une variation raisonnable des objets, une cellule ou un itinéraire de travail contrôlé, et qu'un humain peut intervenir lorsque le robot rencontre un cas inhabituel.
2. Inspection et lecture des instruments
Le raisonnement incarné peut également apporter une valeur ajoutée aux robots déjà performants en matière de mobilité et de perception. Au lieu de demander à un robot mobile de se contenter de prendre des images à des points de passage fixes, une couche d'IA peut interpréter ce qu'elle voit, déterminer quel instrument est pertinent ou sélectionner un outil existant approprié.
Boston Dynamics a démontré l'intégration expérimentale entre Spot et Gemini Robotics pour la sélection d'outils et l'exécution de tâches, tout en précisant qu'il s'agissait d'une application expérimentale et non d'une application finalisée. Cette distinction est importante : les modèles de base peuvent étendre les capacités d'un robot existant sans remplacer le système de navigation et de manipulation robuste déjà en place. Voir la démonstration technique officielle de Boston Dynamics sur Spot et Gemini Robotics .
Idéal si : vous disposez déjà d'une plateforme robotique fiable et souhaitez que l'IA ajoute l'interprétation sémantique, la planification des tâches ou une utilisation flexible des outils à une mobilité et une détection éprouvées.
3. Préparation, tri et assemblage des commandes en entrepôt
Ces tâches sont plus complexes qu'il n'y paraît, car les emballages évoluent, les objets se chevauchent, les bacs se remplissent, les étiquettes changent et les points de préhension varient. L'IA incarnée peut faciliter la généralisation face à ces variations, notamment lorsque le robot peut apprendre par démonstration plutôt que de nécessiter un programme spécifique codé manuellement pour chaque référence.
La stratégie de déploiement la plus efficace consiste généralement à limiter le périmètre initial. Commencez par une famille d'objets, un poste de travail, une gestion claire des exceptions et des critères de réussite mesurables. Passer de 20 éléments prévisibles à 20 000 éléments arbitraires doit être considéré comme un nouveau problème d'ingénierie, et non comme une simple modification de la configuration logicielle.
4. Tâches ménagères générales
La robotique domestique suscite un vif intérêt car les maisons sont conçues pour les humains et contiennent des milliers d'objets différents. C'est aussi l'un des environnements de déploiement les plus complexes. L'éclairage change, les objets se déplacent, les animaux domestiques et les enfants envahissent l'espace de travail, les objets souples se déforment, les tiroirs diffèrent, le verre peut se briser, et une tâche apparemment simple peut nécessiter une multitude d'actions coordonnées.
L'annonce de Figure concernant Helix 02, en janvier 2026, a démontré la capacité d'un humanoïde à contrôler l'ensemble du corps pour des tâches ménagères de plusieurs minutes, notamment un cycle de lave-vaisselle de quatre minutes. L'entreprise décrit le système comme une hiérarchie unifiée combinant raisonnement sémantique, contrôle visuomoteur et contrôle corporel complet. Ces démonstrations témoignent de réels progrès en matière d'autonomie à long terme, mais il s'agit de démonstrations internes, et non de la preuve qu'un robot domestique autonome est prêt pour tous les foyers. Consultez l' annonce technique officielle de Figure concernant Helix 02 .
Convient parfaitement aujourd'hui : recherche, projets pilotes contrôlés et tâches ménagères bien précises. Ne convient pas du tout aujourd'hui : soins non supervisés essentiels à la sécurité, entretien ménager ponctuel ou emplois où une erreur, même rare, pourrait entraîner des blessures graves.
Pourquoi la simulation et les données synthétiques sont si importantes
L'apprentissage des robots est plus lent et plus coûteux que celui des modèles textuels, car chaque démonstration pratique mobilise du temps, du matériel, de l'espace, de la maintenance et de la main-d'œuvre. Un modèle de langage peut être entraîné sur des milliards de documents existants. Une stratégie de manipulation peut nécessiter des exemples concrets d'une pince en contact avec un objet sous différents angles, avec des variations de friction, d'éclairage, d'encombrement et d'état du robot.
La simulation est utile car elle crée des environnements parallèles où les politiques peuvent tester de nombreuses variantes sans endommager le matériel. Les données synthétiques permettent également d'exposer le modèle à des situations rares dans les journaux d'enregistrement réels. Le défi réside dans l' écart entre simulation et réalité : un simulateur ne reproduit jamais parfaitement la friction, la flexibilité des câbles, la réponse tactile, les artefacts de la caméra, le jeu, l'éclairage et le comportement humain.
La solution pratique ne consiste pas à choisir entre simulation et données réelles, mais à les combiner. Utilisez la simulation pour les tests d'échelle et les tests contrôlés ; utilisez les données réelles du robot pour l'apprentissage ; puis évaluez sur le matériel réel dans des conditions différentes de celles rencontrées lors de l'entraînement.
L'un des aspects coûteux de la robotique réside dans le fait que les compétences sont souvent liées à un corps spécifique. Une stratégie de préhension apprise pour un bras donné peut ne pas être transposable sans difficulté à un humanoïde doté de mains, d'articulations, de capteurs et d'une portée différents. Les modèles de base récents s'efforcent explicitement de réduire cette dépendance.
Google DeepMind affirme que Gemini Robotics On-Device 2 peut être adapté à de nouvelles configurations à deux bras en quelques heures de données et généralement avec moins de 200 exemples. NVIDIA décrit également GR00T 1.7 comme étant compatible avec plusieurs configurations. Si ces capacités continuent de progresser, les entreprises pourront réutiliser davantage de comportements appris d'une génération de matériel à l'autre, au lieu de reconstruire l'architecture d'intelligence artificielle à chaque modification mécanique.
Pour les acheteurs, la compatibilité multiplateforme doit être testée sur leur matériel et pour leurs tâches spécifiques. Un modèle compatible avec différentes plateformes de recherche ne garantit pas automatiquement un temps de cycle acceptable ni une fiabilité suffisante avec une charge utile importante, un système de préhension atypique, dans un environnement poussiéreux ou une cellule certifiée conforme aux normes de sécurité.
Le problème le plus difficile reste la fiabilité à long terme.
Les démonstrations robotiques ont tendance à montrer le déroulement sans accroc. Le déploiement commercial, lui, est jalonné d'exceptions : une pièce à l'envers, une boîte écrasée, un outil oublié dans l'espace de travail, une surface réfléchissante perturbant la perception, un tiroir bloqué, une pince qui glisse, une batterie faible ou une perte de connexion réseau.
Un système peut atteindre un taux de réussite moyen élevé et rester non rentable s'il nécessite fréquemment des interventions humaines. Pour de nombreux projets industriels, les indicateurs les plus importants ne sont donc pas les scores de référence, mais :
Nombre de tâches réussies par heure ;
interventions humaines par quart de travail ;
temps moyen entre les pannes récupérables et irrécupérables ;
variabilité du temps de cycle ;
taux de récupération automatique après une prise ratée ou un passage bloqué ;
performances sur des objets invisibles et des mises en page modifiées ;
incidents évités de justesse et arrêts de sécurité ;
temps de fonctionnement du robot et charge de maintenance ;
consommation d'énergie et frais généraux liés au remplacement des batteries ;
coût total par unité de travail réalisée.
La mise à jour de production 2026 de Figure nous rappelle utilement que l'IA embarquée est autant un problème de matériel et d'exploitation qu'un problème de modélisation. L'entreprise a annoncé l'expansion de la production de Figure 03 et l'utilisation de flottes plus importantes afin de déceler des défaillances invisibles à plus petite échelle. Ces chiffres, fournis par l'entreprise, doivent être interprétés avec prudence, mais la leçon d'ingénierie sous-jacente est largement applicable : le déploiement à grande échelle révèle des problèmes de fiabilité qu'une démonstration en laboratoire, aussi soignée soit-elle, ne pourrait jamais mettre en évidence. Consultez la mise à jour officielle de la production de Figure 03 .
Comment concevoir la sécurité ?
Ne considérez pas un modèle de base comme l'unique barrière de sécurité. Les systèmes physiques nécessitent une protection multicouche. Le modèle appris peut déterminer la tâche à entreprendre, mais des mécanismes distincts doivent imposer des limites à la vitesse, au couple, à la force de contact, aux limites de l'espace de travail, à la proximité humaine, à l'état de la batterie et à l'arrêt d'urgence, le cas échéant.
Les travaux actuels de Google DeepMind en robotique décrivent explicitement cette approche par couches, combinant sécurité sémantique et mécanismes de sécurité physique traditionnels. Le principe fondamental pour les déployeurs est l'indépendance architecturale : si l'IA de haut niveau interprète mal une commande, des mécanismes de protection de bas niveau doivent empêcher un mouvement dangereux de dépasser les limites définies.
Pour les applications à proximité de personnes, la validation de sécurité doit inclure les comportements inhabituels, les instructions ambiguës, les chutes d'objets, les défaillances de capteurs, les pertes de communication, les entrées humaines inattendues et les tentatives de préhension ratées, et pas seulement la séquence de tâches nominale.
L'IA incarnée est-elle adaptée à votre projet ?
Une évaluation sérieuse s'impose lorsque la plupart des conditions suivantes sont remplies :
Cette tâche génère suffisamment de valeur en termes de main-d'œuvre, d'ergonomie, de sécurité ou de productivité pour justifier le recours à la robotique.
L'environnement est suffisamment variable pour que la maintenance d'une automatisation fixe soit coûteuse.
La tâche peut être délimitée par des conditions de départ et de réussite clairement définies.
Les défaillances sont détectables et récupérables.
L'espace de travail peut être aménagé de manière à réduire les ambiguïtés inutiles.
Vous pouvez collecter des démonstrations représentatives, des journaux d'activité ou des données de simulation.
Vous pouvez mesurer le taux d'intervention et le coût, et pas seulement le succès de la démonstration.
La présence d'un pilote supervisé par un humain est acceptable avant l'autonomie complète.
L'IA incarnée est moins adaptée lorsque la tâche n'est qu'occasionnelle, que chaque cas est radicalement différent, que l'échec a de graves conséquences, que l'environnement est totalement incontrôlable ou que les économies de main-d'œuvre attendues sont trop faibles pour supporter la maintenance et l'intégration du matériel.
Que doivent construire les équipes en premier ?
Commencez par un flux de travail bien défini plutôt que par un robot polyvalent. Définissez les objets, l'espace de travail, les variations attendues, le temps de cycle cible, les règles de sécurité et les critères de réussite. Établissez une configuration de base avec l'approche la plus simple et fiable. Si l'automatisation traditionnelle résout le problème à moindre coût, utilisez-la. Si la variabilité fragilise cette configuration de base, l'IA incarnée devient une solution plus pertinente.
Mesurez ensuite les performances sous l'effet de perturbations contrôlées : déplacez des objets, modifiez l'éclairage, introduisez des éléments superflus, intervertissez des variantes de produits, interrompez la séquence ou provoquez délibérément des défaillances récupérables. Un bon système incarné ne doit pas seulement réussir lorsque tout est parfait ; il doit aussi savoir reconnaître l'incertitude, s'arrêter en toute sécurité, réessayer intelligemment ou demander de l'aide.
Le fossé entre le code et la réalité se raccourcit, mais il n'a pas disparu.
L'intelligence artificielle incarnée progresse car les modèles de base commencent à doter les robots d'une capacité qui faisait défaut à l'automatisation traditionnelle : une compréhension sémantique étendue et des comportements appris réutilisables. La génération 2026 de systèmes robotiques offre un contrôle corporel plus complet, des séquences d'actions plus longues, le transfert inter-robots, l'inférence locale, l'apprentissage par simulation et l'intégration avec du matériel destiné à la production.
La conclusion importante n'est pas que les robots humanoïdes soient soudainement devenus des travailleurs polyvalents. Elle réside plutôt dans le fait que le coût de l'apprentissage d'un nouveau comportement physique pour un robot pourrait commencer à diminuer. Lorsque la perception, le raisonnement, le contrôle et l'apprentissage peuvent être réutilisés pour différentes tâches et différents corps, la robotique gagne en adaptabilité.
Pour les organisations qui doivent décider d'investir maintenant, la meilleure question n'est pas « À quel point le modèle est-il intelligent ? » mais plutôt « Ce système peut-il accomplir notre tâche physique spécifique en toute sécurité et de manière répétée, se remettre des défaillances que nous constatons réellement et générer de meilleurs résultats économiques que les alternatives ? » L'IA incarnée devient une technologie réelle lorsque la réponse peut être mesurée sur le terrain, et non pas seulement démontrée dans une vidéo.
Les annonces de produits, la disponibilité des modèles et les informations de déploiement présentées dans cet article ont été vérifiées le 12 septembre 2026. Les capacités robotiques évoluent rapidement et les démonstrations des fournisseurs ne garantissent pas les performances dans un environnement différent. Avant tout déploiement, veuillez consulter la documentation du modèle, les spécifications matérielles, les exigences de sécurité et la disponibilité commerciale.